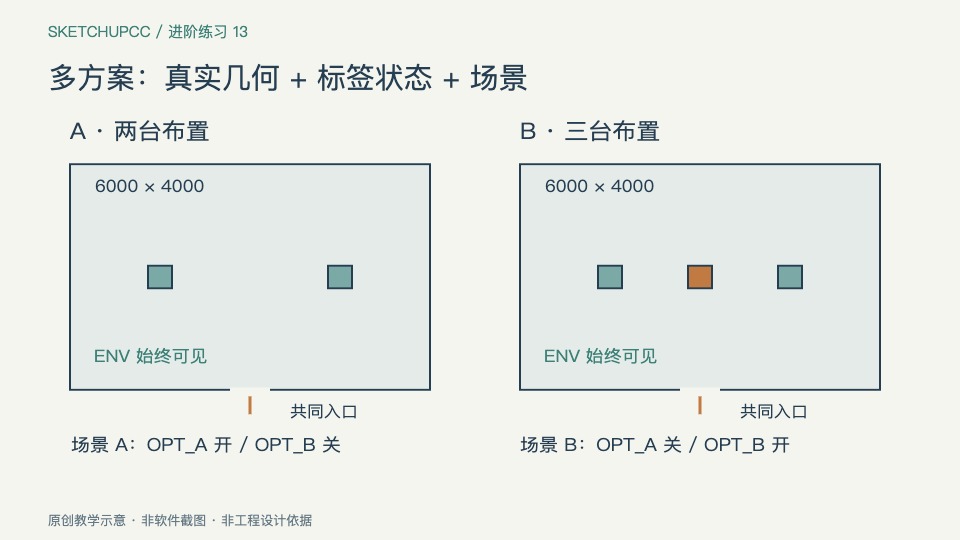
场景可以保存视角和标签可见性,却不是模型的历史快照。若把同一只展台移动到新位置再保存另一个场景,切回旧场景不会恢复原来的布置。本课通过一个小型展区建立A、B两套真实几何,并设计一次修改传播检查。
先修与成果要求
先学习组件版本替换与轴向检查。桌面版普通标签、场景、组件即可完成,不需要动态组件或插件。展区6000×4000,A放两只400×400展台,B放三只,模型单位毫米。交付两个互斥方案场景、一张共同顶视核对场景和一份修改影响记录。示例仅练习几何组织,不用于人流安全或场地规范判定。
01 · 先分开共同环境与方案容器
建立6000×4000地面参考组,原点在左前角,红轴宽6000、绿轴深4000。公共边界、固定入口标记放入ENV_Common组,标签同名。另建LAYOUT_A、LAYOUT_B两个顶层组,分别分配OPT_A和OPT_B标签。组内原始边面保持Untagged,嵌套展台实例也先保持Untagged,由外层方案标签统一控制;当前绘图标签仍用Untagged,避免新线被错误继承到方案标签。
02 · 用中心坐标布置两套真实几何
A的展台中心分别为(1500,2000)、(4500,2000),B的中心为(1500,2000)、(3000,2000)、(4500,2000)。如果展台插入点在左前下角,应把中心坐标各减200:A插入点为(1300,1800)、(4300,1800),B再增加(2800,1800)。各方案独立拥有实例,不能让同一实例同时属于两个容器。A台间净距2600,B相邻净距1100;这些是几何距离,不代表合规通道宽度。
03 · 决定哪些修改应该跨方案传播
两方案最初可共享Pedestal_V1定义,便于统一修改公共造型。但若只想把B中央展台升至1100,应进入LAYOUT_B,选中中央实例设为唯一,命名Pedestal_B_Center,再进入内部调整高度;不能直接编辑共享V1。B两侧及A两只仍高900。反之,若决定所有标准展台统一增加底座标记,就应编辑共享定义并核对四只标准实例同步更新。隐藏A并不会阻止其共享定义被修改。
04 · 保存可见标签与统一相机
先开ENV_Common和OPT_A、关OPT_B,切到顶视并使用平行投影,调整统一取景,新增场景A_布置。场景详细属性中勾选“可见标签 / Visible Tags”和相机位置。保持相机不动,关闭OPT_A、打开OPT_B,新增B_布置并保存同样属性。改变标签状态后需要更新对应场景,不是只改场景名称。两次切换应看到2台和3台,而地面、入口位置及取景范围保持一致。
05 · 检查三种容易混淆的状态
第一,标签可见性只决定是否显示对象;第二,实例位置与组件定义属于当前模型几何;第三,场景只保存所选视图属性,不保存每个实例的历史坐标。做一次演练:在B内把中央展台沿红轴移动100,切A再切B,它仍在新位置;撤销这次移动恢复中心x=3000。需要保留两种中央位置时,应再建立独立方案容器或文件版本,而不是指望场景自动回滚。
故障诊断:两个方案叠显或公共对象消失
两套同时显示,先查场景是否保存并更新可见标签,再看实例是否放进了正确方案组。公共地面消失,检查ENV_Common是否被错误嵌在OPT_A容器里:父组隐藏时,即使子对象标签开启也看不到。方案只有部分对象丢失,则检查子组件是否带了另一方案标签。不要给所有嵌套层重复贴标签来“加强隐藏”,可见性条件叠加会让排错更困难。
验收与后续性能实验
连续切换A、B三次:分别稳定显示2台、3台,公共环境始终显示,视角一致;B中央高1100,其余四个标准实例高900。把两方案同时显示的核对场景命名QA_叠合并说明用途,避免作为正式方案截图。进阶在独立试验文件扩展到20个、100个重复实例,记录场景切换和轨道旋转体验,为下一课的组件复用、面数与贴图性能对照建立基线;不要先炸开所有组件再比较。
一起学习
还没有讨论